找一顆電阻,花掉半節課
實習課和專題製作時,大家常常要在元件盒裡翻找零件。零件種類多、格子排列複雜、標示又不清楚,很容易拿錯規格、多拿或少拿。
庫存也沒有系統:零件快用完時,要靠學生主動告訴老師才會補,既不即時也不完整。我們想做一套能快速定位、即時辨識、自動管理庫存的系統,把時間還給實作本身。
一支 App,三個功能
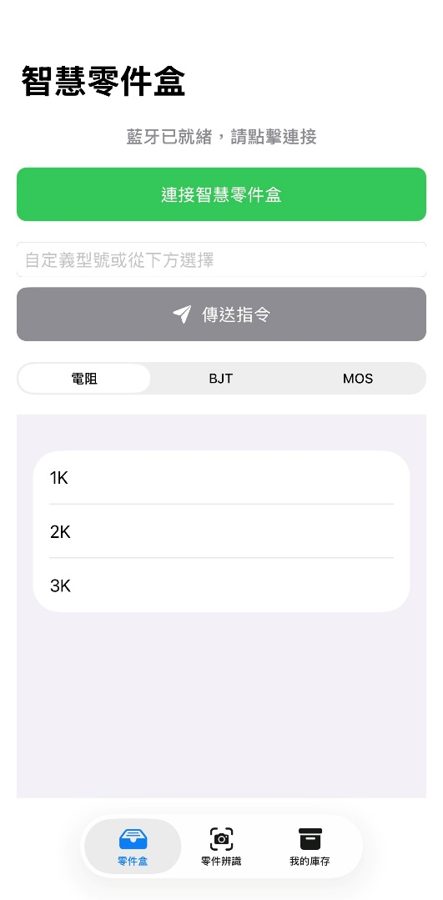
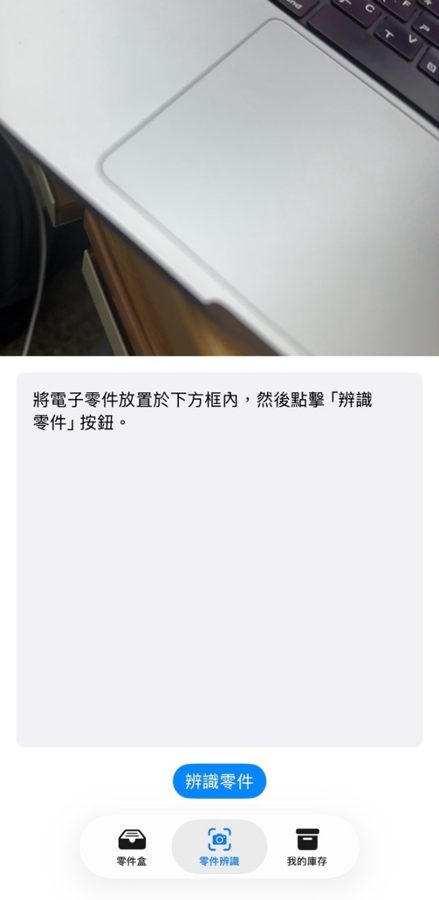
BoxApp 用 SwiftUI 開發,以 TabView 分成「零件盒」「零件辨識」「我的庫存」三頁,相機、庫存和藍牙狀態透過依賴注入在各頁共用。
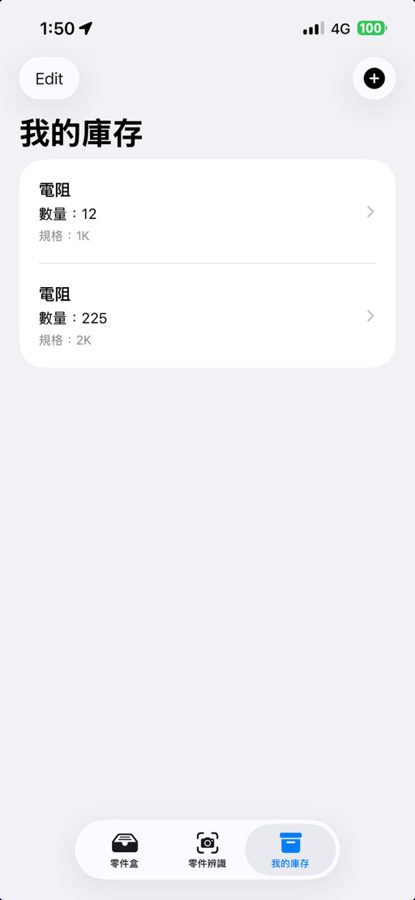
智慧庫存管理
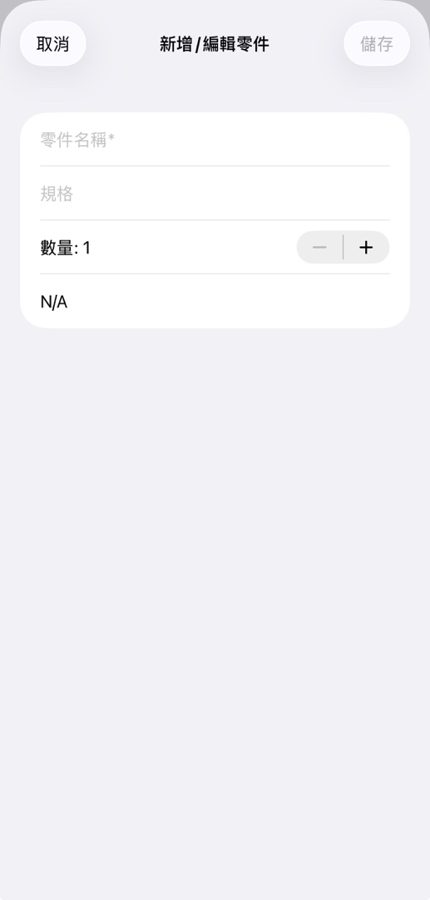
手動輸入或拍照建立零件資料;同名同規格自動累加數量,資料以 JSON 存在手機裡。
AI 零件辨識
拍下零件,交給 Gemini 判讀名稱、規格、功率與用途;確認後一鍵加入庫存。
藍牙硬體連動
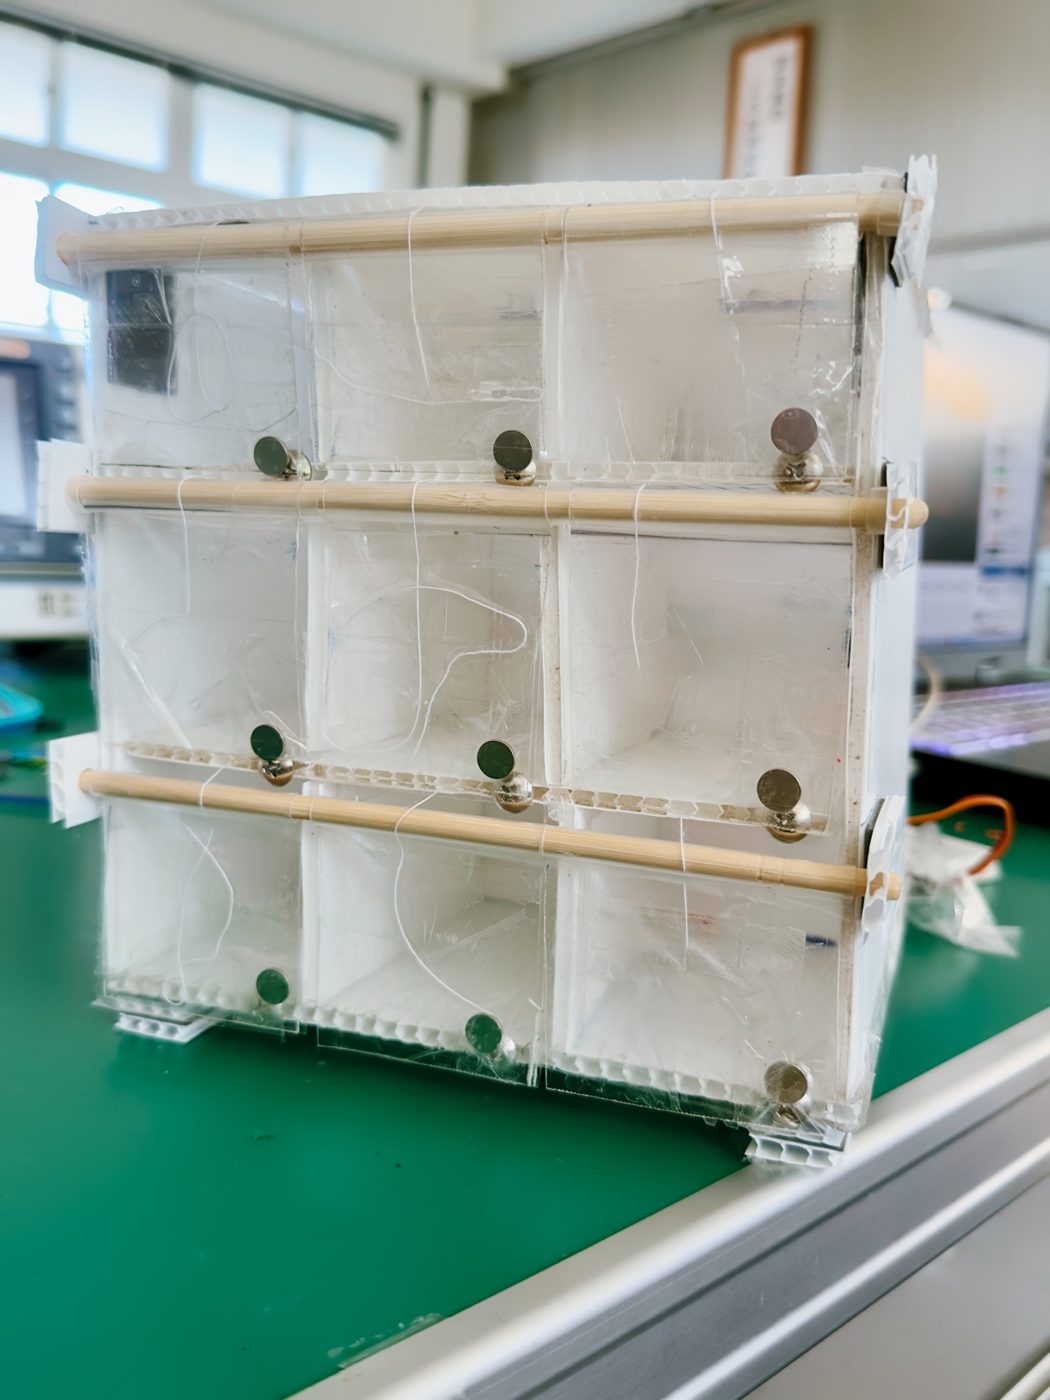
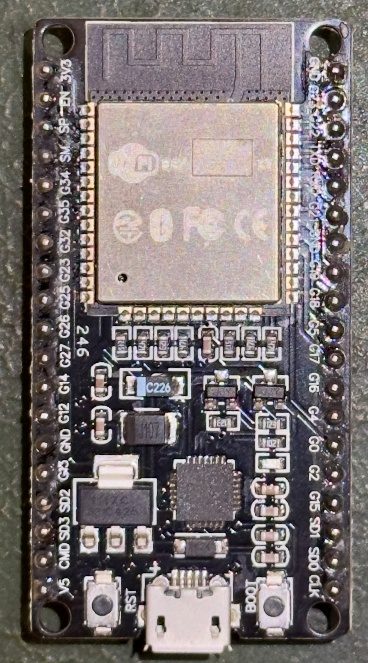
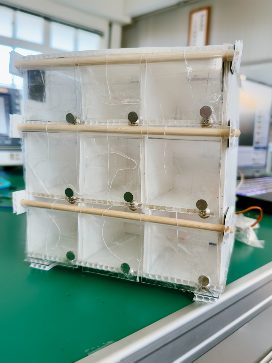
選好零件,App 透過 BLE 通知 ESP32,對應格子的盒蓋自動掀開、燈號亮起。
手機負責操作,雲端負責看,ESP32 負責動
影像辨識交給雲端模型,手機只處理介面與流程;開蓋指令走藍牙直接送到盒子,不需要網路也能用。
試了三種方法,才找到會「動」的那一個
一開始想用燈號指示位置,實測後一路改到伺服馬達拉線。每一次放棄都有明確的理由。
LED 指示燈
App 下指令後對應格子亮燈。但實驗桌上光線太亮,燈號根本看不清楚。
電磁線圈彈開盒蓋
用電磁斥力把蓋子推開。概念可行,但需要大電流和大線圈:耗電、佔空間、散熱差,安全性也不夠。
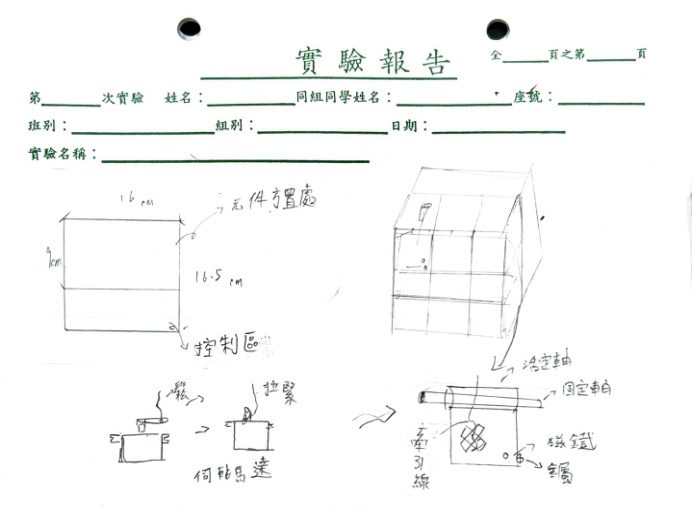
伺服馬達拉線+磁吸
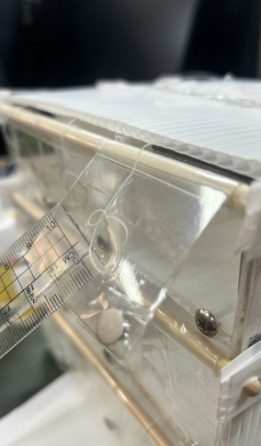
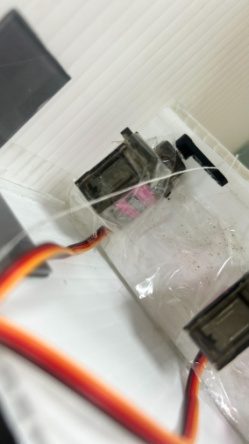
馬達轉到 90° 拉緊棉線掀開盒蓋,回到 0° 放鬆、蓋子靠重力落下,再由磁鐵吸住,搬運時也不會誤開。馬達端並聯 100 µF 電容、加上續流二極體,避免突波讓板子重開機。
BoxApp
從原本的 Swift 架構全面改寫成 SwiftUI+MVVM。相機用 AVCaptureSession 自己封裝,加入手勢縮放與點擊對焦;藍牙模組有模擬模式,沒有硬體也能測完整流程。
100% 準確率,反而是警訊
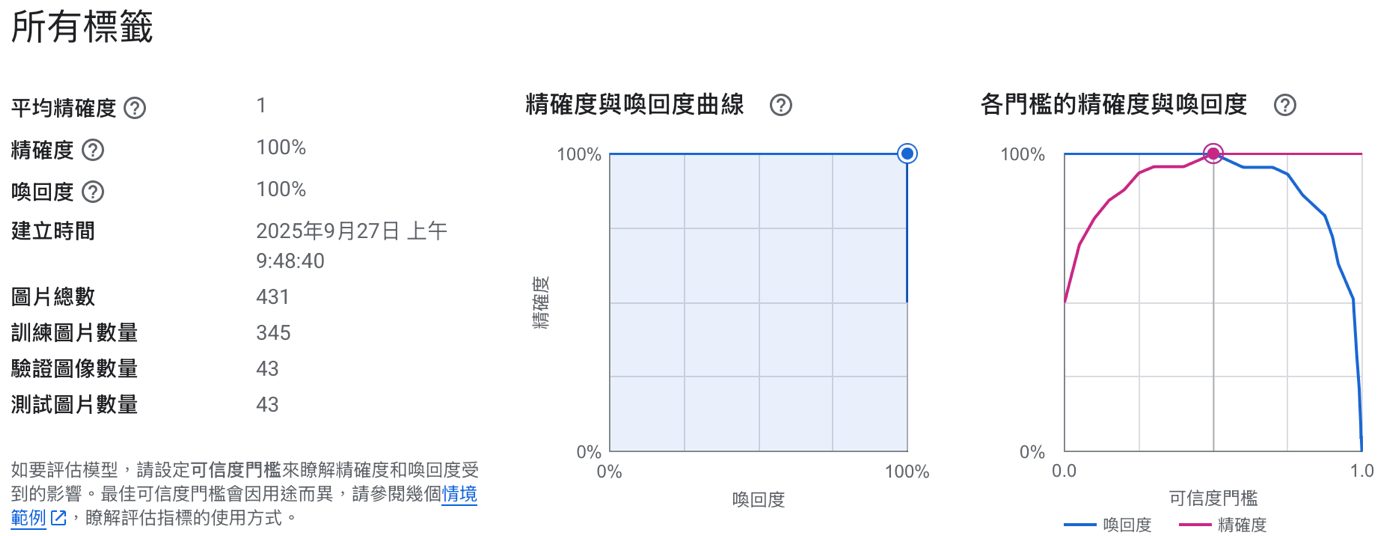
我們先用 Google Cloud Vertex AI 訓練自己的分類模型。驗證結果漂亮得不真實——因為資料只有兩類、量也太少,那個數字只代表資料太單純,不代表真的會認零件。
Vertex AI 自訓模型 放棄
- 431 張圖(訓練 345/驗證 43/測試 43)
- 只有 2 個類別,泛化能力無法驗證
- 訓練 20 多小時就累積大量費用,學生負擔不起
Gemini 2.5 Flash / Pro 採用
- 不用自己蒐集、標註、訓練
- 同時判讀外觀、規格與基本用途
- API 改版快:回頭對照官方文件,重新核對模型 ID、Request Body 與標頭才串通
卡住的地方,都在「接起來」的縫裡
- ERROR
does not conform to ObservableObject→ 漏了import Combine - ERROR
Undefined symbol: _main→ App 進入點檔案被移出 Target,重新加回 - ERROR
'openCompartment' was not declared in this scope→ 在使用前補上函式原型 - ERRORBLE 回傳失敗:
setValue()不收std::string→ 改傳uint8_t*與長度 - FIXEDGemini「模型 ID 無效」「請求格式錯誤」→ 網路範例過時,改照官方最新文件重寫請求
從選零件到開蓋,只要幾秒
外觀相似的零件仍需要人工確認;AI 快速建檔功能還有 JSON 解析與重複寫入的問題待修,會在後續版本改善。未來想加入 Wi‑Fi 雲端同步、開蓋感測回饋,並在經費允許時訓練能在本機執行的小模型。
要當一個 T 型人
我們熟悉電路和程式,但對機構幾乎陌生。盒蓋開關不順的問題卡了很久,靠著一次次請教老師、修改才解決。這讓我體會到:只會一個領域不夠,要能往旁邊延伸。
軟體上,為了突破 App Inventor 的介面限制,我們選了較少人走的 SwiftUI+ESP32 組合。這次不只學會 App 開發和串接 AI,也在軟硬整合時補上了許多實習課沒教到的實務電路知識。
下一步回到作品列表